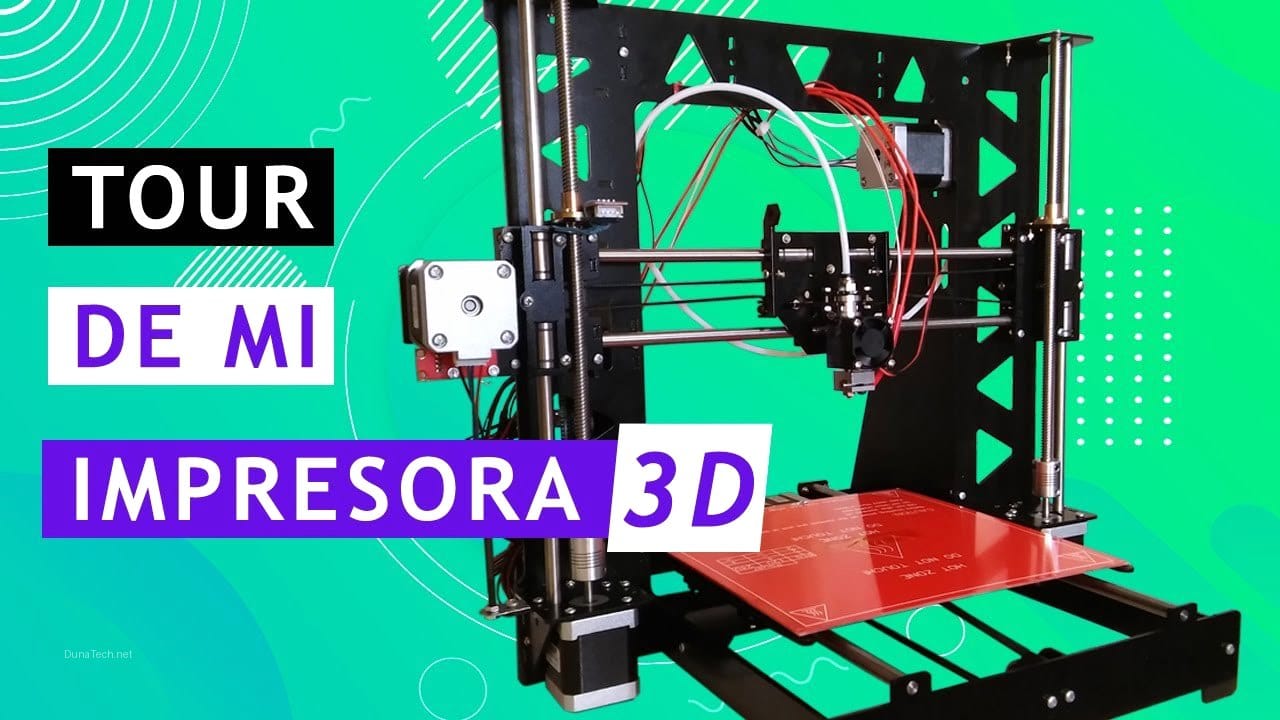

Introducción
En el taller de DunaTech hemos montado más de 15 kits de impresoras 3D basados en Arduino Mega para diversos proyectos, desde prototipos hasta impresoras para uso diario. Este artículo es fruto de nuestras pruebas y errores, y busca ser una guía definitiva para quienes desean construir su impresora desde cero utilizando componentes accesibles y un Arduino Mega como controlador principal.
Después de probar kits de distintas marcas y vendedores, encontramos que algunos incluyen piezas de calidad dudosa que pueden complicar el montaje, mientras otros ofrecen un excelente balance entre precio y rendimiento. Aquí te contamos los pasos clave para montar tu impresora con éxito y evitar los errores más comunes, centrándonos en la fiabilidad y el rendimiento.
Montaje electrónico: Arduino Mega y RAMPS
El montaje electrónico es el corazón de tu impresora 3D, donde el Arduino Mega 2560 actúa como el cerebro que coordina todos los movimientos y funciones. Es crucial realizar estas conexiones con precisión para asegurar el correcto funcionamiento.
Componentes esenciales para la electrónica
Para esta fase, necesitarás los siguientes elementos que suelen venir en cualquier kit de impresora 3D con Arduino Mega:
- Arduino Mega 2560: La placa base de control.
- Shield RAMPS 1.4: Se acopla al Arduino Mega y centraliza las conexiones de motores, sensores y extrusor.
- Motores paso a paso NEMA 17: Generalmente cinco (X, Y, Z, Extrusor 1, Extrusor 2 si es dual).
- Drivers A4988 o DRV8825: Controlan la corriente de los motores. Los DRV8825 ofrecen mayor micropaso y son más silenciosos.
- Fuente de alimentación de 12V o 24V: La elección depende de tu hotend y cama caliente. Las de 24V calientan más rápido.
- Cables y conectores: Para termistores, calentadores, endstops y motores.
Pasos detallados para ensamblar la electrónica
1. Conexión de Arduino Mega y RAMPS: Asegúrate de que todos los pines del Shield RAMPS 1.4 encajen perfectamente en los zócalos del Arduino Mega 2560. Presiona suavemente y de manera uniforme para evitar doblar los pines. Una conexión incorrecta aquí puede dañar ambas placas.
2. Instalación de los drivers de motores: Antes de colocar los drivers A4988 o DRV8825 en la RAMPS, verifica su orientación. Normalmente, el potenciómetro de ajuste de corriente debe mirar hacia el conector de alimentación de la RAMPS. No olvides colocar los disipadores de calor sobre cada driver para evitar sobrecalentamientos. Ojo con esto: un driver mal orientado puede quemarse al instante.
3. Conexión de los motores paso a paso: Cada motor NEMA 17 se conecta a su driver correspondiente en la RAMPS (X, Y, Z, E0, E1). Consulta el esquema de tu kit, ya que el orden de los cables puede variar. Si un motor gira en la dirección incorrecta, puedes invertir la conexión de la bobina o modificarlo en el firmware.
4. Conexión de los endstops: Estos pequeños interruptores son vitales para que la impresora sepa dónde están los límites de cada eje. Conecta los endstops (X-min, Y-min, Z-min) a los pines correspondientes en la RAMPS. Algunos kits incluyen endstops mecánicos, otros ópticos; asegúrate de usar los pines correctos para cada tipo.
5. Conexión de la fuente de alimentación: Conecta la fuente de 12V o 24V a los terminales de entrada de la RAMPS (generalmente marcados como 12V). Verifica la polaridad (+ y -) dos veces antes de encenderla. Una conexión inversa puede freír tus componentes. En mi experiencia, es uno de los errores más comunes al montar un kit de impresora 3D con Arduino Mega.
Los precios y la disponibilidad de los productos pueden variar. DunaTech no se hace responsable de cambios en las ofertas de los vendedores.
Los precios y la disponibilidad de los productos pueden variar. DunaTech no se hace responsable de cambios en las ofertas de los vendedores.
Estructura y mecánica: Ensamblaje del chasis
La estructura y mecánica de tu impresora 3D son la base física que soporta todos los componentes y garantiza la precisión de los movimientos. Un ensamblaje robusto es clave para evitar vibraciones y obtener impresiones de calidad.
Montaje del marco
La mayoría de los kits de impresoras 3D con Arduino Mega utilizan perfiles de aluminio extruido (como 2020 o 2040) o piezas acrílicas cortadas con láser. En DunaTech, siempre recomendamos los perfiles de aluminio por su mayor rigidez y durabilidad. Sigue las instrucciones de tu kit para:
- Ensamblar la base y los laterales: Utiliza escuadras y tornillos para unir los perfiles. Asegúrate de que todo esté perfectamente escuadrado para evitar deformaciones en las impresiones.
- Colocar los ejes X, Y y Z: Estos ejes suelen usar varillas lisas de acero y rodamientos lineales (LM8UU) o guías lineales más avanzadas. Las varillas roscadas se usan para el eje Z. Engrasa bien las varillas para un movimiento suave.
- Instalar el hotend y el extrusor: El hotend (la parte que calienta y funde el filamento) y el extrusor (el motor que empuja el filamento) se montan generalmente en el carro del eje X. Asegúrate de que estén bien sujetos y alineados.
Montaje de la cama caliente
La cama caliente es fundamental para la adhesión de la primera capa, especialmente con materiales como ABS o PETG. Su montaje requiere precisión:
- Fijación de la cama: La cama caliente se monta sobre una plataforma que se desliza en el eje Y. Utiliza tornillos y resortes en cada esquina.
- Nivelación inicial: Es vital que la cama esté perfectamente nivelada. Los resortes permiten ajustar la altura de cada esquina. Una cama desnivelada es una fuente común de fallos en la primera capa.
Un buen montaje mecánico asegura que tu kit de impresora 3D con Arduino Mega funcione de manera estable y precisa, minimizando los problemas de calidad de impresión.
Calibración y configuración: Firmware Marlin
Una vez que tu impresora 3D está físicamente montada, la calibración y configuración del firmware son los pasos que le dan «vida» y le permiten entender cómo moverse y operar. El firmware Marlin es el estándar de facto para impresoras con Arduino Mega y RAMPS.
Configuración del Firmware Marlin
1. Descarga e instalación: Descarga la última versión estable de Marlin desde su repositorio oficial (GitHub). Necesitarás el IDE de Arduino para compilar y subir el firmware a tu Arduino Mega.
2. Ajustes básicos en Configuration.h: Este archivo es donde definirás las características de tu impresora. Algunos parámetros clave son:
- Definir el tamaño de la cama:
#define X_BED_SIZE,#define Y_BED_SIZE. - Configurar los pasos por milímetro (steps/mm) de los motores:
#define DEFAULT_AXIS_STEPS_PER_UNIT. Estos valores son cruciales para la precisión dimensional y dependen de tus poleas, correas y varillas roscadas. Puedes encontrarlos en la documentación de tu kit o calcularlos. - Ajustar los valores de temperatura: Define los tipos de termistores para el hotend y la cama caliente (
#define TEMP_SENSOR_0,#define TEMP_SENSOR_BED). - Configuración de endstops: Asegúrate de que la lógica de los endstops (
#define X_MIN_ENDSTOP_INVERTING, etc.) sea correcta para tu tipo de sensor (normalmente abierto o normalmente cerrado).
3. Subir el firmware: Conecta tu Arduino Mega al ordenador vía USB, selecciona la placa y el puerto COM correctos en el IDE de Arduino y sube el firmware. Si todo va bien, verás un mensaje de «Subida completada».
Calibración inicial
Después de subir Marlin, es hora de la calibración fina:
1. Nivelación de la cama caliente: Este es el paso más crítico. Mueve el hotend a cada esquina de la cama (usando el software de control como Pronterface o la pantalla LCD de tu impresora) y ajusta los tornillos de la cama hasta que un folio de papel se deslice con una ligera fricción entre la boquilla y la cama. Repite varias veces hasta que todas las esquinas estén niveladas.
2. Pruebas de movimiento: Desde Pronterface o la pantalla, mueve los ejes X, Y y Z en ambas direcciones para verificar que se mueven correctamente y que los endstops funcionan. Si un eje se mueve en la dirección opuesta, invierte su conexión de motor o el valor INVERT_X_DIR en Marlin.
3. Calibración del extrusor (E-steps): Esencial para la extrusión correcta del filamento. Marca 100mm de filamento antes de la entrada del extrusor, extrude 100mm de filamento y mide cuánto se ha movido realmente. Ajusta el valor de E-steps en Marlin hasta que el extrusor mueva exactamente 100mm.
4. Impresión de prueba: Imprime un cubo de calibración (20x20x20mm) para verificar las dimensiones, la calidad de la primera capa y la adhesión. Esto te dará una idea de qué ajustes adicionales necesitas.
La paciencia en esta fase es clave. Un kit de impresora 3D con Arduino Mega bien calibrado te ahorrará muchos dolores de cabeza en el futuro.
Problemas comunes y cómo solucionarlos
Incluso con la mejor guía, es probable que te encuentres con algunos obstáculos al montar tu kit de impresora 3D con Arduino Mega. Aquí te detallo los problemas más frecuentes y cómo abordarlos eficazmente.
1. Motores que no giran o giran erráticamente
- Síntoma: Uno o más motores no se mueven, hacen un ruido extraño o vibran sin girar.
- Causa:
- Driver mal configurado o sin voltaje: El potenciómetro del driver (Vref) no está ajustado correctamente, o el driver no está recibiendo energía.
- Conexión incorrecta del motor: Los cables del motor están mal conectados al driver o a la RAMPS.
- Driver sobrecalentado: Falta de disipador o ventilación, o corriente excesiva.
- Solución:
- Ajusta el potenciómetro del driver: Con un multímetro, mide el voltaje de referencia (Vref) del driver y ajústalo según las especificaciones de tus motores (generalmente entre 0.8V y 1.2V para A4988, y 0.5V a 0.8V para DRV8825).
- Verifica las conexiones: Asegúrate de que los cables del motor estén en el orden correcto (AABB o ABAB, según el motor y el driver) y que el driver esté bien insertado en la RAMPS, con la orientación correcta.
- Revisa la temperatura: Asegúrate de que los disipadores estén bien pegados y que haya suficiente flujo de aire. Si el driver está muy caliente, reduce el Vref ligeramente.
2. Impresiones que se despegan de la cama caliente
- Síntoma: La primera capa no se adhiere a la cama o se levanta durante la impresión.
- Causa:
- Cama desnivelada: La distancia entre la boquilla y la cama no es uniforme.
- Temperatura incorrecta de la cama: La cama no está lo suficientemente caliente para el filamento.
- Superficie de impresión sucia o inadecuada: Restos de grasa, polvo o una superficie sin adhesión.
- Solución:
- Nivelación precisa: Realiza una nivelación manual meticulosa con un folio de papel en cada esquina. Considera añadir un sensor de autoleveling (BLTouch, 3D Touch) para mayor comodidad y precisión.
- Ajusta la temperatura de la cama: Para PLA, 50-60°C suele ser suficiente; para PETG, 70-80°C; para ABS, 90-110°C.
- Mejora la adhesión: Limpia la cama con alcohol isopropílico. Puedes usar laca para el pelo (tipo Nelly), pegamento en barra (Pritt), cinta Kapton o una lámina de PEI. Consulta nuestra guía sobre cómo usar la cinta Kapton.
3. Temperatura inestable en el hotend o la cama
- Síntoma: La temperatura fluctúa mucho, no alcanza el valor deseado o muestra lecturas erróneas.
- Causa:
- Sensor de temperatura (termistor) defectuoso o mal conectado: El termistor está dañado o sus cables están sueltos.
- Calentador defectuoso: La resistencia del cartucho calentador o la cama caliente está fallando.
- PID mal calibrado: El control PID del firmware no está ajustado para tu hotend/cama.
- Solución:
- Verifica el termistor: Asegúrate de que el termistor esté bien insertado en el bloque del hotend o bajo la cama, y que sus cables estén firmemente conectados a la RAMPS. Si sospechas que está dañado, sustitúyelo.
- Revisa el calentador: Comprueba la continuidad del cartucho calentador o la resistencia de la cama caliente con un multímetro.
- Calibra el PID: Ejecuta el comando M303 en el software de control (Pronterface) para calibrar los valores PID del hotend y la cama. Esto permite que el firmware mantenga una temperatura más estable.
FAQ
¿Qué tipo de filamento es mejor para empezar a usar mi kit de impresora 3D con Arduino Mega?
El PLA es, sin duda, el filamento más recomendado para principiantes. Es fácil de imprimir, no requiere cama caliente a temperaturas muy elevadas y tiene un bajo nivel de warping (deformación). Además, es biodegradable y no emite olores fuertes, lo que lo hace ideal para entornos domésticos. Si necesitas más información, consulta nuestro artículo sobre cómo secar filamento de PLA.
¿Es necesario usar una cama caliente en mi impresora 3D con Arduino Mega?
Sí, una cama caliente es altamente recomendable, especialmente si planeas imprimir con materiales como ABS o PETG, que son propensos a la deformación si no se mantienen calientes. Para PLA, aunque no es estrictamente obligatoria, una cama a 50-60°C mejora significativamente la adhesión de la primera capa y reduce los problemas de warping. Es una inversión que vale la pena para la calidad y fiabilidad de tus impresiones.
Conclusión
Montar una impresora 3D basada en un kit Arduino Mega puede ser un proyecto desafiante pero enormemente gratificante. En DunaTech hemos comprobado que con paciencia, atención a los detalles y siguiendo una guía estructurada, es posible obtener resultados de calidad profesional sin gastar un pastizal. Recuerda que la clave del éxito reside en una buena calibración y en la capacidad de diagnosticar y solucionar los problemas comunes que puedan surgir. ¡Disfruta del proceso de construir y crear!
— El equipo de DunaTech