
Introducción
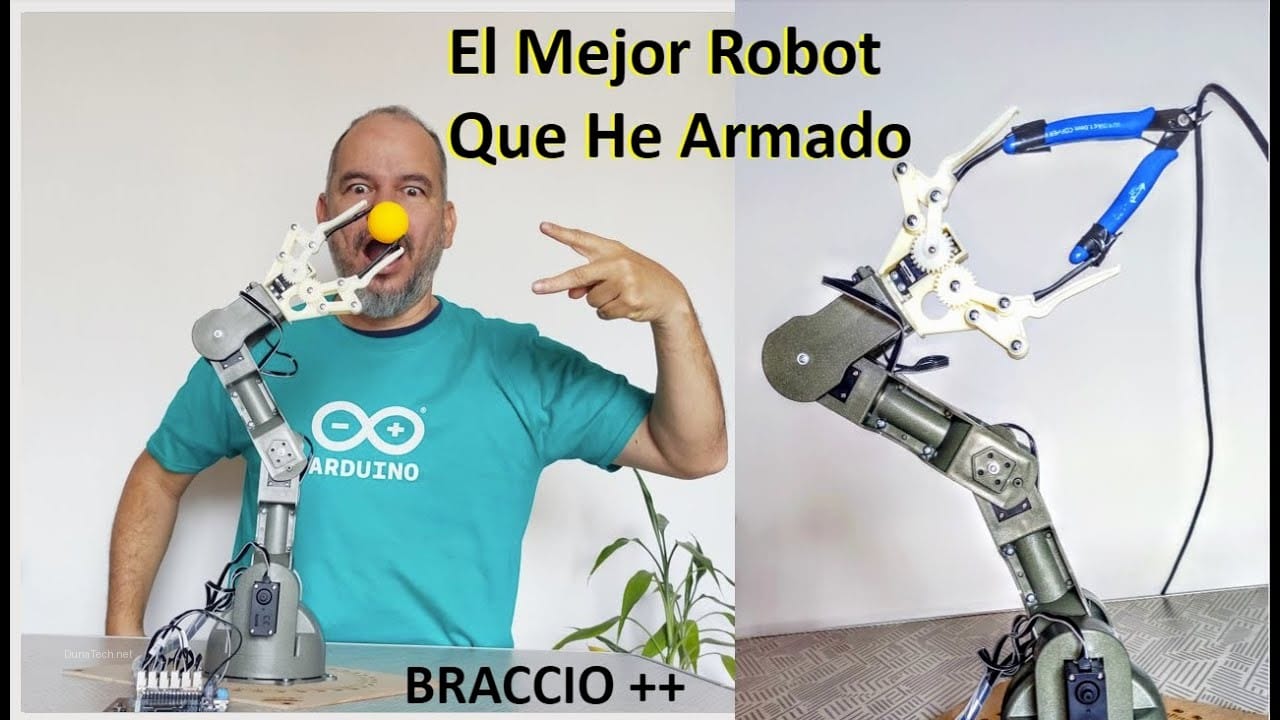
En DunaTech, nos encanta explorar la intersección entre la impresión 3D y la electrónica, y los kits de brazo robótico basados en Arduino son un campo de juego perfecto para ello. Estos proyectos no solo te permiten sumergirte en el fascinante mundo de la robótica y la programación, sino que también te dan la libertad de personalizar y mejorar las piezas con tu propia impresora 3D. Después de probar y ensamblar varios de estos kits en nuestro taller, hemos consolidado una guía completa para que puedas montar tu propio brazo robótico, desde la preparación de los materiales hasta la solución de los problemas más comunes. ¡Prepárate para darle vida a tu propio autómata!
¿Por qué montar un brazo robótico DIY?
Montar un brazo robótico con Arduino e impresora 3D es una experiencia educativa y gratificante que ofrece múltiples beneficios, especialmente para entusiastas de la tecnología, estudiantes y makers. En primer lugar, es una excelente manera de aprender sobre mecánica, electrónica y programación de forma práctica. Entenderás cómo funcionan los servomotores, cómo se interconectan los circuitos y cómo el código de Arduino traduce tus instrucciones en movimiento físico.
Además, la integración con la impresión 3D añade una capa de personalización y creatividad inigualable. No solo puedes imprimir las piezas estructurales, sino que también puedes diseñar y fabricar tus propias herramientas, garras o soportes adaptados a tus necesidades específicas. Esto fomenta el pensamiento de diseño y la resolución de problemas, ya que cada pieza impresa es una oportunidad para optimizar el rendimiento o la estética del brazo. Desde el punto de vista de la ingeniería, te permite experimentar con diferentes geometrías y materiales, comprendiendo cómo afectan a la resistencia y la funcionalidad del conjunto.
Finalmente, estos brazos robóticos tienen un amplio abanico de usos y aplicaciones prácticas. Pueden ser una herramienta didáctica en aulas, un asistente para tareas repetitivas en un laboratorio casero, o incluso la base para proyectos más complejos de automatización. Imagina un brazo que clasifica objetos, pinta patrones sencillos o manipula componentes pequeños. La versatilidad de un brazo robótico DIY es enorme, y el proceso de construcción te equipa con habilidades valiosas para futuros proyectos tecnológicos.
Paso-a-Paso para Montar Tu Brazo Robótico
El montaje de un kit de brazo robótico con Arduino puede parecer intimidante al principio, pero siguiendo estos pasos detallados, te asegurarás de tener una experiencia fluida y exitosa. Hemos refinado este proceso a través de nuestras propias pruebas en DunaTech.
1. Preparación del kit y materiales
Antes de sumergirte en el montaje, es crucial tener todo organizado. Una buena preparación te ahorrará tiempo y frustraciones. Asegúrate de tener a mano:
- Kit de brazo robótico Arduino: Esto es lo fundamental. Verifica que incluya todos los componentes electrónicos (servomotores, placa Arduino, protoboard si es necesaria, cables, etc.) y el hardware mecánico (tornillos, tuercas, rodamientos). Ojo, algunos kits vienen con las piezas impresas, otros solo con los STL para que tú las imprimas.
- Impresora 3D: Una impresora FDM básica y bien calibrada, como una Creality Ender 3 o una Artillery Sidewinder, es más que suficiente para imprimir las piezas estructurales. La clave es que esté funcionando correctamente y que tengas experiencia básica con ella.
- Filamento PLA o PETG: Para las piezas del brazo, nosotros en DunaTech solemos usar PLA por su facilidad de impresión, buena rigidez y bajo coste. Si buscas mayor resistencia mecánica o durabilidad, especialmente si el brazo va a soportar cargas o estar en ambientes más exigentes, el PETG es una excelente alternativa, aunque requiere un poco más de maña para imprimirlo.
- Herramientas esenciales:
- Llaves hexagonales (Allen) y destornilladores de precisión (planos y de estrella) para los tornillos pequeños.
- Alicates de punta fina y de corte para manipular cables y componentes.
- Un soldador de estaño y estaño (si el kit requiere soldar conexiones, lo cual es común en kits más avanzados).
- Una pistola de pegamento termofusible (opcional, pero útil para fijar cables o componentes pequeños de forma temporal).
- Multímetro (muy útil para verificar conexiones y voltajes en caso de problemas).
2. Impresión de las piezas 3D
Este es el punto donde tu impresora 3D entra en juego. Si tu kit no incluye las piezas impresas, tendrás que descargarte los archivos STL (normalmente incluidos en el kit o disponibles en plataformas como Thingiverse o Printables). Aquí te dejo nuestros consejos para una impresión exitosa:
- Resolución y altura de capa: Para un buen equilibrio entre detalle y tiempo de impresión, una altura de capa de 0.2 mm suele ser ideal. Si necesitas piezas con mayor precisión o un acabado más suave, puedes bajar a 0.12 mm, pero ten en cuenta que el tiempo de impresión aumentará considerablemente.
- Relleno (Infill): Las piezas de un brazo robótico suelen ser estructurales y deben soportar cierto estrés. Recomendamos un relleno del 40% al 60% para asegurar una buena resistencia sin gastar una cantidad excesiva de filamento. Un patrón de relleno como «grid» o «cubic» funciona muy bien.
- Perímetros (Wall Line Count): Aumentar el número de perímetros (normalmente a 3 o 4) también contribuye significativamente a la resistencia de la pieza, especialmente en las zonas donde se insertarán tornillos o ejes.
- Soportes (Supports): La mayoría de las piezas tendrán voladizos que requerirán soportes. Utiliza soportes en árbol (tree supports) si tu slicer lo permite, ya que son más fáciles de retirar y dejan menos marcas. Asegúrate de configurar la densidad de soporte adecuadamente para que sean fáciles de quitar pero efectivos.
- Adhesión a la cama: Para evitar el temido «warping» (que las esquinas de la pieza se levanten), asegúrate de que tu cama esté bien nivelada y limpia. Utiliza una capa de laca, pegamento en barra o, como mencionamos en nuestra guía de cinta Kapton, esta cinta es excelente para una adhesión robusta.
3. Montaje de las piezas mecánicas y electrónicas
Con todas las piezas impresas y los componentes listos, es hora de ensamblar. Sigue el manual de instrucciones de tu kit al pie de la letra, ya que cada diseño puede tener particularidades. Aquí te damos algunos consejos generales:
- Ensamblaje estructural: Une las partes impresas utilizando los tornillos y tuercas suministrados. Es crucial no apretar demasiado los tornillos, ya que podrías dañar el plástico o las roscas. Aprieta lo justo para que la unión sea firme. Si una pieza no encaja, no la fuerces; revisa si hay rebabas de impresión o si la orientación es correcta.
- Conexión de servomotores: Los servomotores son el corazón del movimiento. Asegúrate de que estén correctamente orientados y fijados a las piezas móviles. Presta especial atención a la dirección de los cables para que no interfieran con el movimiento del brazo ni se enganchen. En muchos kits, los servomotores se insertan a presión o se atornillan a soportes específicos.
- Cableado electrónico: Este es un paso crítico. Conecta los servomotores a la placa Arduino (o a un shield de control de servos si el kit lo incluye). Los servomotores suelen tener tres cables: alimentación (rojo), tierra (marrón/negro) y señal (naranja/amarillo). Asegúrate de que cada cable vaya al pin correcto en el Arduino. Un error aquí puede dañar el servo o la placa. Si el kit incluye una protoboard, úsala para organizar las conexiones de alimentación y tierra.
- Fuente de alimentación: Los servomotores, especialmente si son varios, pueden consumir bastante corriente. Asegúrate de usar una fuente de alimentación externa adecuada (normalmente 5V o 6V, con suficiente amperaje) si el Arduino no puede suministrar la energía necesaria por sí mismo. Conectar directamente muchos servos al Arduino puede sobrecargarlo.
4. Carga del código y pruebas iniciales
Una vez que el hardware está montado, es el momento de la parte «cerebral»: la programación.
- Conexión al PC y carga del código: Conecta tu placa Arduino al ordenador mediante el cable USB. Abre el IDE de Arduino y carga el código de control que viene con tu kit. Este código suele incluir funciones para mover cada servo a una posición específica o ejecutar secuencias predefinidas. Asegúrate de seleccionar la placa Arduino correcta y el puerto COM adecuado en el IDE.
- Pruebas de movimiento: Una vez cargado el código, el brazo debería empezar a moverse. Observa atentamente cada articulación. ¿Se mueven todos los servomotores? ¿Lo hacen en la dirección esperada? Si los movimientos son erráticos, incompletos o no ocurren, es momento de pasar a la sección de solución de problemas.
- Calibración: Muchos kits requieren una calibración inicial de los servomotores para asegurar que sus posiciones de «cero» o «reposo» sean correctas. Esto se suele hacer ajustando manualmente el ángulo inicial de cada servo o modificando los valores en el código.
Kits Recomendados y Dónde Comprarlos
Elegir el kit de brazo robótico con Arduino adecuado es el primer paso para un proyecto exitoso. En DunaTech, hemos probado varios modelos y podemos ofrecerte algunas recomendaciones basadas en la facilidad de montaje, la calidad de los componentes y el potencial educativo. Para los principiantes, recomendamos kits que incluyan una guía detallada y un código de ejemplo bien documentado.
Una excelente opción para empezar son los kits basados en el diseño de brazo robótico de 4 o 6 grados de libertad (DOF) que utilizan servomotores SG90 o MG996R. Los SG90 son más pequeños y económicos, ideales para brazos ligeros y demostraciones, mientras que los MG996R ofrecen más torque y son adecuados para brazos que necesitan levantar objetos un poco más pesados. Muchos de estos kits vienen con las piezas de plástico ya cortadas con láser o incluso impresas en 3D, lo que acelera el montaje.
En cuanto a dónde comprarlos, AliExpress es una plataforma muy popular para encontrar estos kits a precios competitivos. La variedad es enorme, y puedes encontrar desde kits básicos por menos de 20€ hasta opciones más avanzadas con cámaras o pinzas complejas. Al buscar en AliExpress, te aconsejo filtrar por vendedores con buenas valoraciones y muchas ventas. Los tiempos de envío a España suelen oscilar entre 10 y 20 días, aunque con opciones de envío premium (como AliExpress Standard Shipping) a veces llegan en una semana. Para la entrega en ciudades como Madrid, Correos o GLS son los transportistas habituales, y en ocasiones puedes elegir puntos de recogida como los CityPaq de Correos o las tiendas de conveniencia asociadas a GLS.
Otra alternativa es buscar en tiendas de electrónica especializadas como Amazon España o Banggood. Amazon suele tener envíos más rápidos (1-3 días si el producto está en almacenes españoles) y una política de devoluciones más sencilla, aunque los precios pueden ser ligeramente superiores. Banggood es similar a AliExpress en cuanto a precios y variedad, con tiempos de envío intermedios. Si prefieres apoyar el comercio local o necesitas el kit con urgencia, algunas tiendas de electrónica y robótica en España también los ofrecen, aunque la selección puede ser más limitada y los precios más altos.
Al elegir tu kit, fíjate bien en la descripción para saber si incluye la placa Arduino (normalmente una UNO o Nano), los servomotores, los cables y, lo más importante, si las piezas estructurales están incluidas o si solo te proporcionan los archivos STL para que las imprimas tú mismo. Si tienes una impresora 3D, optar por un kit que solo incluya la electrónica y los STL puede ser más económico y te dará más libertad para personalizar las piezas.
Solución de problemas y errores comunes
Incluso los makers más experimentados se encuentran con obstáculos. Aquí en DunaTech, hemos recopilado los problemas más frecuentes al montar un brazo robótico con Arduino e impresora 3D y cómo abordarlos de manera efectiva.
Problema 1: Los servomotores no responden o se mueven de forma errática.
Este es uno de los problemas más comunes y frustrantes. Si tus servomotores no se mueven en absoluto o lo hacen de forma impredecible, aquí tienes qué revisar:
- Síntoma: Los servos no se mueven, emiten un zumbido, o vibran sin control.
- Causa probable 1: Cableado incorrecto.
- Solución: Verifica cada conexión. Los servomotores tienen tres cables: alimentación (rojo, generalmente +5V), tierra (marrón o negro, GND) y señal (naranja o amarillo). Asegúrate de que cada uno esté conectado al pin correcto en tu Arduino o shield. Un error común es intercambiar señal y alimentación.
- Causa probable 2: Insuficiente alimentación.
- Solución: Los servomotores, especialmente varios a la vez, requieren una cantidad considerable de corriente. El puerto USB del Arduino o incluso su regulador de voltaje interno pueden no ser suficientes. Usa una fuente de alimentación externa (un adaptador de corriente de 5V o 6V con al menos 2A, dependiendo del número y tipo de servos) para alimentar los servos directamente, conectando solo la señal al Arduino y compartiendo la tierra (GND) entre la fuente externa y el Arduino.
- Causa probable 3: Código incorrecto o mal cargado.
- Solución: Asegúrate de que el código que has cargado sea el correcto para tu kit y que se haya subido sin errores al Arduino. Revisa los pines definidos en el código para cada servo y compáralos con tus conexiones físicas. A veces, un simple reinicio del Arduino o del IDE puede solucionar problemas menores de comunicación.
Problema 2: Las piezas impresas en 3D no encajan o se rompen fácilmente.
La calidad de las piezas impresas es fundamental para el buen funcionamiento del brazo.
- Síntoma: Las piezas son demasiado grandes/pequeñas, los agujeros no coinciden, o se fracturan al apretar tornillos.
- Causa probable 1: Problemas de calibración de la impresora 3D.
- Solución: Asegúrate de que tu impresora esté bien calibrada (flujo, pasos por mm, retracción). Una extrusión excesiva o insuficiente puede alterar las dimensiones. Imprime un cubo de calibración y mide sus lados para verificar la precisión dimensional.
- Causa probable 2: Configuración incorrecta en el slicer.
- Solución: Revisa el relleno (infill) y el número de perímetros (wall line count). Para piezas estructurales, recomendamos un relleno del 40-60% y al menos 3-4 perímetros para darles resistencia. Para los agujeros, a veces es necesario aplicar una compensación horizontal (hole horizontal expansion) en el slicer para que encajen mejor los tornillos.
- Causa probable 3: Filamento de baja calidad o incorrecto.
- Solución: Utiliza filamento de buena calidad. El PLA es generalmente suficiente, pero si necesitas más resistencia, el PETG es una buena opción. Evita filamentos muy quebradizos o que hayan absorbido humedad, ya que esto puede reducir drásticamente la resistencia de las piezas.
Problema 3: El brazo no se mueve suavemente o se atasca.
Un movimiento fluido es clave para cualquier robot.
- Síntoma: El brazo se mueve a tirones, hace ruidos extraños, o se detiene en ciertas posiciones.
- Causa probable 1: Fricción excesiva en las articulaciones.
- Solución: Revisa todas las uniones mecánicas. Asegúrate de que no haya tornillos demasiado apretados que impidan el libre movimiento. Lubrica las partes móviles con grasa de silicona o vaselina. A veces, lijar suavemente los bordes o superficies de contacto de las piezas impresas puede reducir la fricción.
- Causa probable 2: Obstrucciones o desalineación.
- Solución: Busca cualquier cable, rebaba de plástico o componente que pueda estar obstruyendo el camino de una articulación. Desmonta y vuelve a montar las secciones problemáticas, asegurándote de que todo esté perfectamente alineado.
- Causa probable 3: Servomotores débiles o defectuosos.
- Solución: Si un servo en particular parece tener problemas, intenta intercambiarlo con otro para ver si el problema persiste. Si el brazo es demasiado pesado para los servos que estás usando, considera actualizar a servos con mayor torque (por ejemplo, de SG90 a MG996R o incluso servos metálicos).
En mi experiencia, la paciencia y la depuración metódica son tus mejores aliados. No te desesperes si algo no funciona a la primera; cada problema resuelto es una lección aprendida.
Preguntas frecuentes
Aquí respondemos a algunas de las dudas más comunes que surgen al embarcarse en el montaje de un kit de brazo robótico con Arduino e impresora 3D.
¿Qué impresora 3D necesito para este proyecto?
Para este tipo de proyectos, cualquier impresora 3D de tecnología FDM (Fused Deposition Modeling) de escritorio es suficiente. Modelos populares como la Creality Ender 3, Artillery Sidewinder X2, o incluso una Prusa Mini, funcionarán perfectamente. Lo importante es que esté bien calibrada y sea capaz de imprimir con precisión dimensional. Si eres principiante, revisa nuestra guía de cómo elegir la mejor impresora 3D en 2026.
¿Qué tipo de filamento es mejor para las piezas del brazo robótico?
Recomendamos principalmente el PLA (Ácido Poliláctico) por su facilidad de impresión, buena rigidez y bajo coste. Es ideal para la mayoría de las piezas estructurales de un brazo robótico DIY. Si necesitas mayor resistencia mecánica o durabilidad, por ejemplo, para una pinza que va a manipular objetos, el PETG (Tereftalato de Polietileno Glicol) es una excelente alternativa, ya que ofrece más flexibilidad y resistencia al impacto que el PLA, aunque es un poco más exigente de imprimir.
¿Se necesita experiencia previa en Arduino para este proyecto?
No necesariamente, pero ayuda. La mayoría de los kits de brazo robótico con Arduino están diseñados para ser accesibles a principiantes. Suelen incluir guías paso a paso muy detalladas y códigos de ejemplo predefinidos que solo necesitas cargar en la placa. Lo básico que necesitarás saber es cómo instalar el IDE de Arduino, seleccionar la placa y el puerto COM correctos, y subir un sketch. A partir de ahí, puedes empezar a experimentar y modificar el código para personalizar los movimientos del brazo.
¿Cuánto tiempo se tarda en montar un brazo robótico de este tipo?
El tiempo de montaje puede variar considerablemente. La impresión de las piezas 3D puede llevar desde unas pocas horas hasta uno o dos días, dependiendo del tamaño y la complejidad del brazo, así como de la velocidad de tu impresora. El ensamblaje mecánico y el cableado electrónico suelen llevar entre 2 y 6 horas, mientras que la carga del código y las pruebas iniciales pueden añadir otra hora o dos. En total, podrías tener tu brazo funcional en un fin de semana, asumiendo que no encuentras problemas importantes.
Conclusión
Montar un kit de brazo robótico con Arduino e impresora 3D es mucho más que un simple proyecto; es una inmersión profunda en el mundo de la robótica, la electrónica y la fabricación aditiva. Desde DunaTech, hemos comprobado que esta experiencia no solo es increíblemente educativa, sino también tremendamente gratificante. Te permite aplicar conocimientos de diseño, programación y mecánica, viendo cómo tus ideas se materializan en un objeto funcional.
Aunque el camino puede presentar pequeños desafíos, como piezas que no encajan o servos que no responden, cada obstáculo superado es una valiosa lección aprendida. La satisfacción de ver tu propio brazo robótico moverse y ejecutar tareas es incomparable. Así que, si estás buscando un proyecto que combine creatividad, aprendizaje y tecnología, no dudes en embarcarte en esta aventura. Con paciencia, las herramientas adecuadas y esta guía, el resultado final valdrá cada minuto invertido.
— El equipo de DunaTech